Arunak ajlliñamawa .
Jiwasan jach’a qutanakan amukt’at manqhanakapax ukhamarak uraqpachan economía ukan infraestructura ukanakax umamp chhaqhat ukanakax ingeniería ukan uñt’at yaqhip jan pampachañjam pachanak uñacht’ayi. Bioincrustaciones ukax jach’a barcos de contenedores ukanakan casconakapan tantachasi, ukat delicado limo ukar puriñkama, ukax zonas de investigación profunda ukanw jikxatasi, ukax intervención mecánica precisa ukax wali wakiskiriwa. Aka revolución submarina ukan nayraqatapanx mä componente especializado ukaw utji, ukax inTel ukax mä juk’a pachanakanwa.igencia digital ukat trabajo físico ukanakan ch’amanchatawa: ukax... buceo robot rodillo cepillo ukampi .

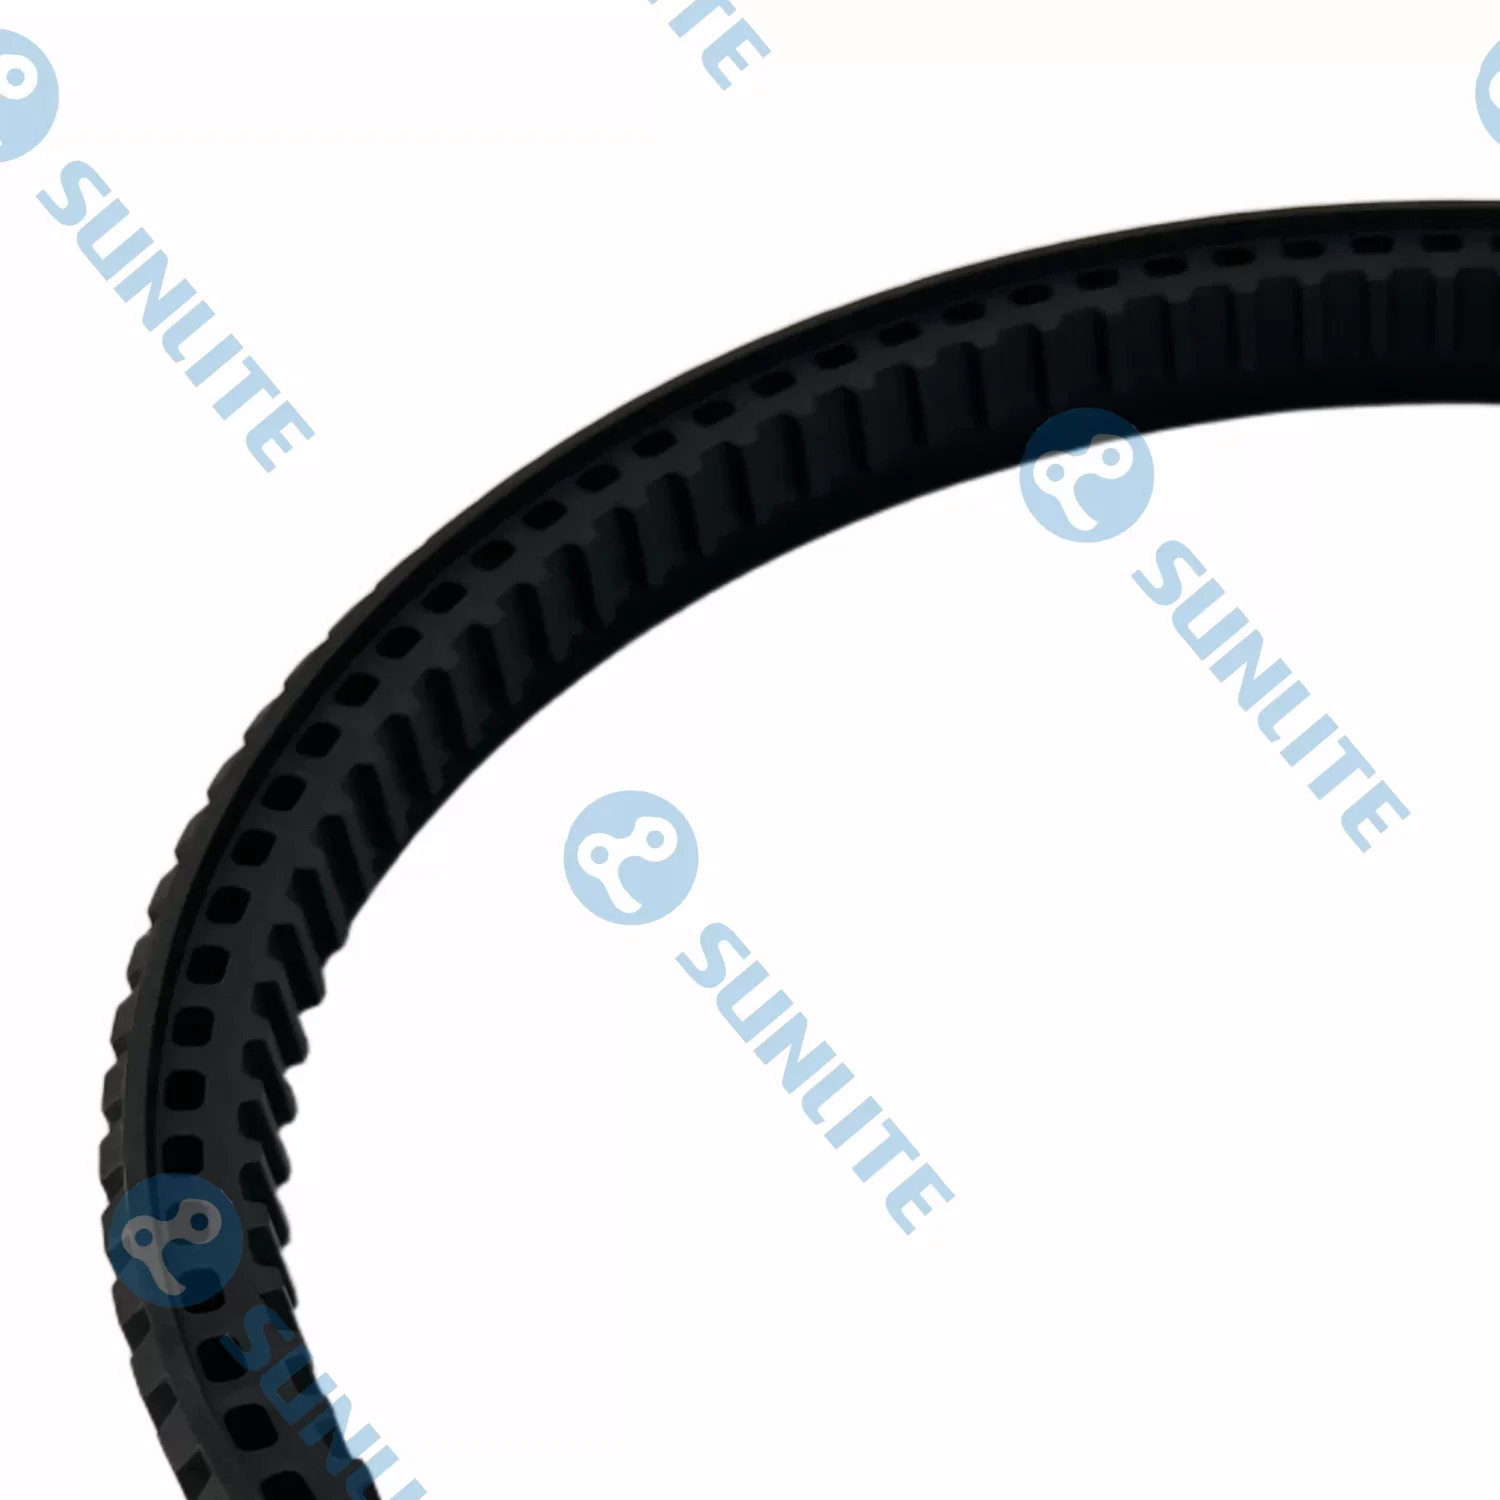
Uka Necesidad Hidrodinámica ukaxa Cepillo de Rodillos de Robot de Buceo ukampi luratawa
Mä pachanx sapa sarnaqawix uma densidad ukamp jark’atawa, mä robot q’umachirin eficiencia ukax wali dependeriwa, superficies ukanakamp chikt’atäñapataki, jan kayunakap chhaqhayasa, jan ukax orientación ukar chhaqhayasa. Uka uñt’ayawixa buceo robot rodillo cepillo ukampi fundamentalmente mayjt’ayawayiwa kunjams autonomos uma manqhankir autos ukat remotamente apnaqat autos ukanakax superficie q’umachañ apnaqapxi. Janiw robots terrestres ukar uñtaskiti, mä sistema submarino ukax corrientes ukat flotabilidad ukanakamp ch’axwañapawa, ukax sañ muniw mä cepillo de rodillos de alta calidad ukax aka contexto ukanx janiw mä herramienta de limpieza ukhamakiti, jan ukasti mä fuerza estabilizante ukhamawa.
Kunjamakitix cepillox mä casco umamp chhaqhat jan ukax mä gasoducto ukar muyunti, ukax mä vortex localizado ukham uñstayi, ukax chiqpachans robot ukar irnaqäw chiqar jak’achañatakiw yanapt’aspa. Aka efecto de succión ukax cerdas ukan agitación mecánica ukamp chikt’atawa, ukax robot ukarux mantenimiento ukan jach’a lurawinakap phuqhañapatakiw yanapt’i, ukax jan ukhamäkaspa ukhax jach’a fuerzas de abajo hidráulico ukaw munaspa. Uka cepillonak qhipäxan ingeniería ukax dinámica de fluidos ukar wali sum amuyt’añawa, ukhamat velocidad de rotación ukax jan cavitación jan ukax sinti arrastre uñstayañapataki, ukax robot ukan reservas limitadas de baterías ukanakaruw chhaqtayaspa.
Integridad Superficial ukatxa Cepillo de Rodillos de Robot Versátil ukampi
Quta mantenimiento ukan nayrïr jan walt’awinakapat maynïrix jan iyawsañjam kunayman superficies ukanakaw uñjañax wakisi. Mä robotax fibra de vidriot lurat yate casco pulido ukanw misión qTaqinitaspa ukat oxidado pilón de acero ukan tukuyaspa. Jichha pachankir jaqinaka robot rodillo cepillo ukampi ukax uka versatilidad ukar amuyt’asaw lurasiwayi. Ingenieronakax mä tama solucionanakat jithiqtapxi, uka lantix filamentos de cepillo modulares ukanakaruw ajllisipxi, ukax sustrato ukan dureza específica ukarjam sintonizatäspawa.
Aplicaciones sensibles ukatakixa, kunjamatixa mä observatorio manqhana quta manqhana sensores ópticos ukanaka q’umachañataki jan ukaxa delicado casco de un barco de investigación ukanaka q’umachañataki, cepillo ukaxa llamp’uñapawa película orgánica uksa apsuñataki jani microscópicos rasguños jaytañataki. Uka rasguñonakax nayramp jan uñjkayakïkchisa, jutïrin barnacle jiltañatakix anclaje ukanakax wali askiwa. Ukhama apnaqasa fibras sintéticas avanzadas ukaxa mantener su memoria estructural ukhamaraki mä peso triturado ukhama walja pataka metros umampi, uka cepillo de rodillos contemporáneos ukaxa asegura una acabado q’uma ukaxa chiqpachansa jilxatiwa pacha ciclos de mantenimiento ukanaka taypina. Aka proactivo uñakipañaxa superficie apnaqañatakixa mä qala esquina ukhamawa jichha pacha quta yänaka jark’aqañataki.
Tracción ukat Par ukax Robot de Cepillo de Rodillos de Goma ukankiwa
Uma manqhan mä vertical jan ukax invertida superficie ukar katxaruñax ingeniería ukan mä jach’a lurawiwa, ukax tradicional lógica ukarux janiw yäqkiti. Kunapachatï mä patax mä capa de algas lliphipi jan ukax aceite viscoso ukamp chʼTaqinitʼatäki ukhaxa, ruedas magnéticas jan ukax pistas de vacío ukanakax walja kutiw jan waltʼayasi. Akax kawkhantix... goma rodillo cepillo robot ukax mä jach’a robot ukhamawa wali sumawa. Elementos de goma de alta fricción ukanakamp chika mecanismo de fregado ukar mayacht’asaw diseñadores ukanakax mä sistema ukham lurapxi, kawkhantix q’umachasiñampi ukat sarnaqañampix jan jaljtañjam mayacht’atawa.
Uka rodillo ukan componentes caucho ukanakax pä amtaruw puri. Kunawsatix cerdas ukax nayrïr lurawix q’añunakar jaqunukuñatak phuqhaski ukhax “branquias” jan ukax paletas de goma ukax wakiskir fricción ukaw robot ukar nayrar sartayañatakix utji. Ukax zonas de salpicaduras ukanx wali wakiskiriwa —mä estructura ukan kawkhantix olas ukanakax thayampi jikisipxi— kawkhantix umax wali oxigenado ukat turbulento ukhamawa. Uka zonas ukanx cepillo de rodillos de goma ukax mä parche de contacto constante ukaw utji, ukax olas p’akjañan ch’axwawip ch’amthapi, ukhamat robot ukax jan q’añuchata irnaqawip sarantañapataki. Aka ciencia material ukaxa aka tuqina uñakipatawa tackiness ukaxa ch’uqi uma taypina utjaskakiwa, mä propiedad ukaxa compuestos elastómeros especializados ukanakampiwa munasiraki, ukaxa resistentes a presión osmótica ukhamaraki cristalización de sal ukanakampi.
Gestión Avanzada de Desechos ukaxa Cepillo de Rodillo ukampi Sistemas Robot ukataki
Uma manqhan mä uraqi q’umachañax chikat ch’axwäwikiwa; mayni chikatax uka material desplazado ukax jan muyuntat pachamamar q’añuchañapataki jan ukax robot ukan pachpa sistemas internos ukanakar jark’aqañapatakiw uñjañapa. Uka diseño ukaxa a pincel de rodillo ukax robot ukatakiwa aplicaciones sector marítimo uksanx walja kutiw mä sudario integrado jan ukax capa de recogida ukar uñt’ayasi. Kunjamatix cepillox muyunti, umampi ukat q’añunakampix mä área de admisión localizada ukar sarañapatakiw irpxaruwayi.
Aka fregado de bucle cerrado ukax medio ambiente ukarjam phuqhañatakix wali askiwa, juk’ampirus kunawsatix pinturas tóxicas anti-encrudencia jan ukax especies invasivas ukanakax barcos ukan casconakapat apsutäki ukhax puertos protegidos ukanx. Acción mecánica de la cepillo ukax sincronizado ukhamawa sistema de filtración a bordo de robot ukampi, ukax mä miniatura q’uma cuarto ukan pachaparuw lurasi, ukax punto de contacto ukankiwa. Aka nivel de control ukaxa janiwa tradicionales chorros de agua de alta presión ukampixa lurañjamakiti, ukaxa sapa chiqaru q’añunakaru ch’iqiyañ munapxi. Uka cepillo de rodillos ukan precisión ukax mä enfoque quirúrgico mantenimiento ukarux permite, kawkhantix jan munat material ukakiw apsutäxi, ukat subyacentes revestimientos protectores ukanakax jan kunaniw jaytatäxi.
Uka Lógica de Movimiento ukax Cepillo Rodante de Robot ukankiwa
Uma manqhankir robot ukan autonomía ukax mä luraw tukuyañapatakix jaqinakan juk’a intervencionapampix uñakipatawa. Uk phuqhañatakixa,… robot rollo pincel ukampi ukax auton computadoraparux sofisticados bucles de retroalimentación ukanakampiw mayachatäñapa. Uka cepillox mä juk’a qala chuyman calcáreo jiltawimp jikisispa ukhaxa, sañäni, barnacles jan ukax tubo gusanos ukanakampi, robot ukan sensores ukanakax juk’amp torque ukar uñt’apxi, ukax velocidad de rotación ukar jan chhaqhañapataki.
Uk uñjasajja, robotan inTel ukax mä juk’a pachanakanwa.igencia artificialapajj ángulo de aproximación ukar mayjtʼayaspawa, nayrar sartañapatakiw jankʼak saraspa, jan ukajj cepillojj jukʼampiw presión luraspa, ukhamat jarkʼaqasiñap qʼomachañapkama. Ukham amuytʼasisaw uka robotajj jan chʼamaktʼaykiti jan ukajj motoranakap jan waltʼayañapatakiw jarkʼi. Ukatjja, cepillo rodante ukan patrónapajj mä arunjja, espiral ukhamäpansa, chevron ukhamäpansa jan ukajj mä diseño de lug escalonada ukhamäpansa— robotan nayrïr misión ukarjamaw ajllisi. Amuyt’añataki, chevron sat patrón ukax umax cepillo chika taypir puriñapatakix wali askiwa, ukax sistema de succión ukan juk’amp suma irnaqañapatakiw yanapt’i. Aka nivel de detTaqinie diseño físico de la cepillo ukax robots ukanakarux semanas semanas ukan jach’a qutan jach’a chiqanakan irnaqañapatakiw yanapt’i.

Jiwasan jach’a qutanakan amukt’at manqhanakapax ukhamarak uraqpachan economía ukan infraestructura ukanakax umamp chhaqhat ukanakax ingeniería ukan uñt’at yaqhip jan pampachañjam pachanak uñacht’ayi.